Das Projekt- und Medienarchiv der HdM

Stadtroboter-Simulation
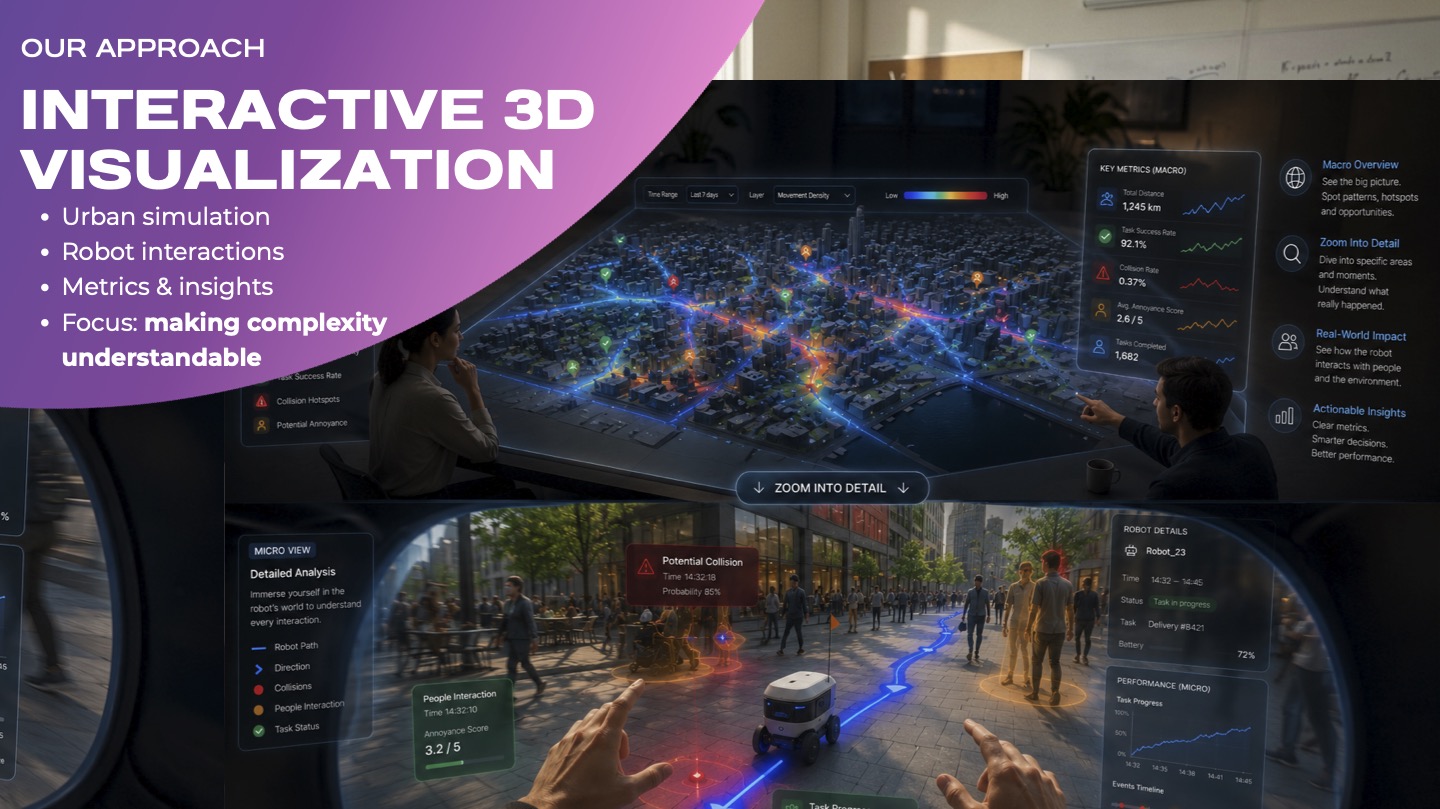
Unsere XR-App für Apple Vision Pro macht die Intentionen autonomer Liefersysteme sichtbar. Nutzer wechseln zwischen einer Makroansicht mit Heatmaps und KPIs sowie einer Straßenansicht. Routen und Echtzeitdaten machen das Verhalten physischer KI-Systeme transparent und zeigen deren Einfluss auf die Stadt.
Beschreibung
Diese innovative XR-App für die Apple Vision Pro macht die Absichten und Entscheidungsprozesse autonomer Lieferroboter im urbanen Raum transparent. Die Anwendung bietet zwei komplementäre Perspektiven: In der virtuellen Makro-Ansicht überblicken Nutzer eine simulierte Stadt als digitales Miniaturmodell. Hier stehen übergeordnete, metaeinsichtige Analysen im Vordergrund, etwa der Einfluss auf urbane Strukturen und ökologische Veränderungen. Zusätzlich werden Leistungsdaten visualisiert.
Per Knopfdruck wechseln Nutzer in die immersive Mikro-Ansicht auf Straßenebene. Diese Perspektive schafft unmittelbare Nähe zum System und soll das Vertrauen der Bürger stärken, indem geplante Fahrpfade als dynamische Linien eingeblendet und der aktuelle Status der Roboter direkt im Sichtfeld angezeigt wird. Gleichzeitig bietet sie auch Entwicklern wertvolle, kontextnahe Einblicke zur Optimierung des Systemverhaltens.
Das Zusammenspiel aus makroanalytischer Stadtperspektive und mikroimmersiver Alltagsnähe macht sowohl urbane Auswirkungen als auch das Roboterverhalten verständlich und nachvollziehbar.


Projektart
Projektarbeit
Semester
SS2026
Beteiligte Studiengänge
Computer Science and Media (Master)
Team |
| Julia Bai, Lea Gayer, Petya Ivanova, Minh Nguyen, Vi Nguyen, Dominik Seitz |
Betreuer |
| Ansgar Gerlicher, Wolfgang Gruel |
Ansprechpartner
Julia Bai